

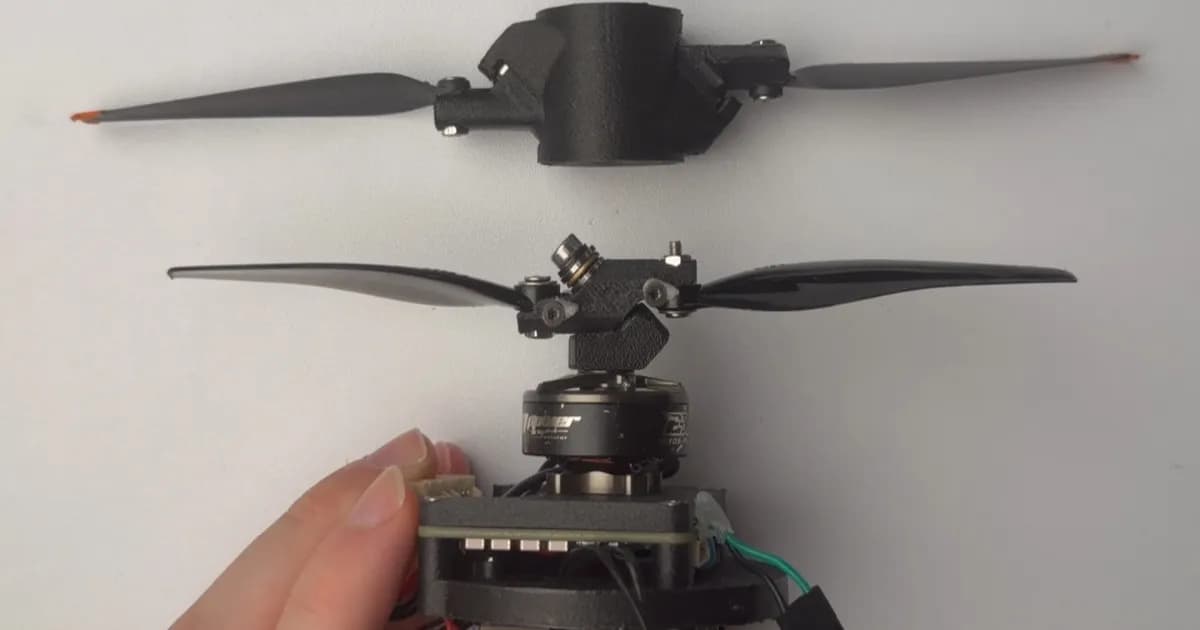
Telset.id – Seorang software engineer yang juga menekuni drone dan 3D printing, Joshua Bird, membagikan drone satu motor yang ia bangun sendiri di dalam rumah dan uji di atas tempat tidurnya. Video pembuatannya diunggah ke YouTube dan menyoroti teknik unik untuk menjaga kendali serta stabilitas drone tanpa mekanisme sekunder yang biasa dipakai pesawat rotary wing.
Drone satu motor ini menjadi penting karena memangkas kebutuhan akan mekanisme tambahan yang selama puluhan tahun membuat pesawat rotary wing lebih berat dan kompleks. Alih-alih mengandalkan swash plate untuk mengubah sikap rotor disk dan baling-baling sekunder untuk melawan torsi, Joshua Bird memilih pendekatan yang jauh lebih sederhana secara mekanis, tetapi menuntut presisi tinggi pada perangkat lunak dan elektroniknya.
Desain yang ditampilkan dalam video tersebut menggunakan kombinasi baling-baling berengsel, perubahan cepat pada kecepatan rotasi motor, serta firmware flight controller dan motor controller khusus. Berkat firmware buatan sendiri itu, motor dapat bereaksi terhadap perubahan yang diperlukan dalam waktu kurang dari 0,2 milidetik. Kecepatan respons inilah yang menjadi kunci agar drone satu motor tetap bisa dikendalikan.
Bagaimana Drone Satu Motor Menggantikan Swash Plate
Pada pesawat rotary wing pada umumnya, ada kebutuhan untuk melawan torsi yang dihasilkan motor atau mesin sekaligus mengubah arah terbang. Cara yang lazim adalah menggunakan swash plate untuk mengubah sikap rotor disk dan baling-baling sekunder sebagai penyeimbang. Metode ini memang efektif selama puluhan tahun, tetapi konsekuensinya pesawat menjadi lebih berat dan lebih rumit.
Joshua Bird memangkas kebutuhan akan mekanisme sekunder itu dengan terus-menerus menyesuaikan kecepatan motor. Ketika motor dipercepat, torsi reaksi yang dihasilkan meningkat; ketika diperlambat, torsi reaksi yang berlawanan justru diterapkan. Pada praktiknya, ini menjadi semacam akrobat keseimbangan antara dua gaya tersebut untuk menekan torsi pada badan drone ke tingkat yang lebih bisa dikendalikan.
Rotor berengsel juga memanfaatkan mekanisme yang sama untuk kendali arah, tanpa bergantung pada swash plate. Setiap bilah rotor duduk pada engsel 45 derajat yang membuatnya berputar saat motor dipercepat. Ketika itu terjadi, satu bilah menaikkan pitch untuk menghasilkan daya angkat lebih besar, sementara bilah lainnya menurunkan pitch sehingga daya angkatnya berkurang. Dengan mempercepat dan memperlambat motor sesuai kebutuhan, Bird dapat mengubah gerakan roll dan pitch drone.
Kombinasi ini juga dipadukan dengan torsi rotor utama, penyesuaian motor, dan sirip penstabil hasil cetak 3D untuk menghasilkan kendali yaw yang efektif. Pendekatan ini menunjukkan bahwa drone satu motor bukan sekadar konsep teoretis, melainkan sesuatu yang benar-benar dirakit dan diuji, meski tantangan teknisnya tidak kecil.
Baca Juga:
Bagian Tersulit: Membangun Kamera Kecepatan Tinggi Sendiri
Bagian teoretis hanyalah sebagian kecil dari cerita. Mayoritas video pembangunan drone satu motor ini justru berfokus pada upaya memecahkan masalah yang muncul di lapangan, termasuk saat Bird harus membangun kamera kecepatan tinggi sendiri. Ia merakit kamera tersebut menggunakan kamera Sony dan unit flash yang dikendalikan mikrokontroler, dengan sinyal yang diambil dari motor controller prototipe drone dan shutter kamera.
Kamera kecepatan tinggi buatan sendiri itu kemudian mengungkap masalah nyata: baling-baling drone terlalu lunak dan harus diganti dengan versi cetak 3D yang menggunakan filamen lebih kokoh. Temuan ini penting karena menunjukkan bahwa persoalan drone satu motor tidak berhenti pada algoritma kendali, tetapi juga menyentuh pemilihan material dan kekakuan komponen mekanis.
Proses penyempurnaan itu tidak mulus. Bird harus melakukan sejumlah uji terbang dari tempat tidurnya, dan banyak di antaranya berakhir dengan drone yang jatuh serta beberapa kerusakan pada dinding saat ia terus menyetel pemrograman drone. Iterasi semacam ini memperlihatkan sisi realistis dari proyek rekayasa rumahan, di mana kegagalan kecil menjadi bagian dari proses menuju konfigurasi yang benar.
Pada akhirnya, Joshua Bird berhasil membuat drone cetak 3D itu terbang, meski penerbangannya terbatas di dalam kamar karena metode navigasi IR beacon yang digunakan bersifat fixed-base. Ia menyebut ingin menambahkan kamera linear pada rancangannya agar drone tersebut bisa lepas landas di lingkungan lain pada masa mendatang.
Bagi sebagian pengamat, nilai dari proyek ini justru terletak pada proses pemecahan masalah dan solusi yang muncul setelahnya, bukan semata pada hasil akhirnya. Pendekatan rekayasa yang iteratif seperti ini juga sejalan dengan tren pengembangan teknologi yang makin bergantung pada perangkat lunak dan penyesuaian cepat, seperti terlihat dalam diskusi soal AI Kuasai Kode yang turut mengubah cara engineer bekerja.
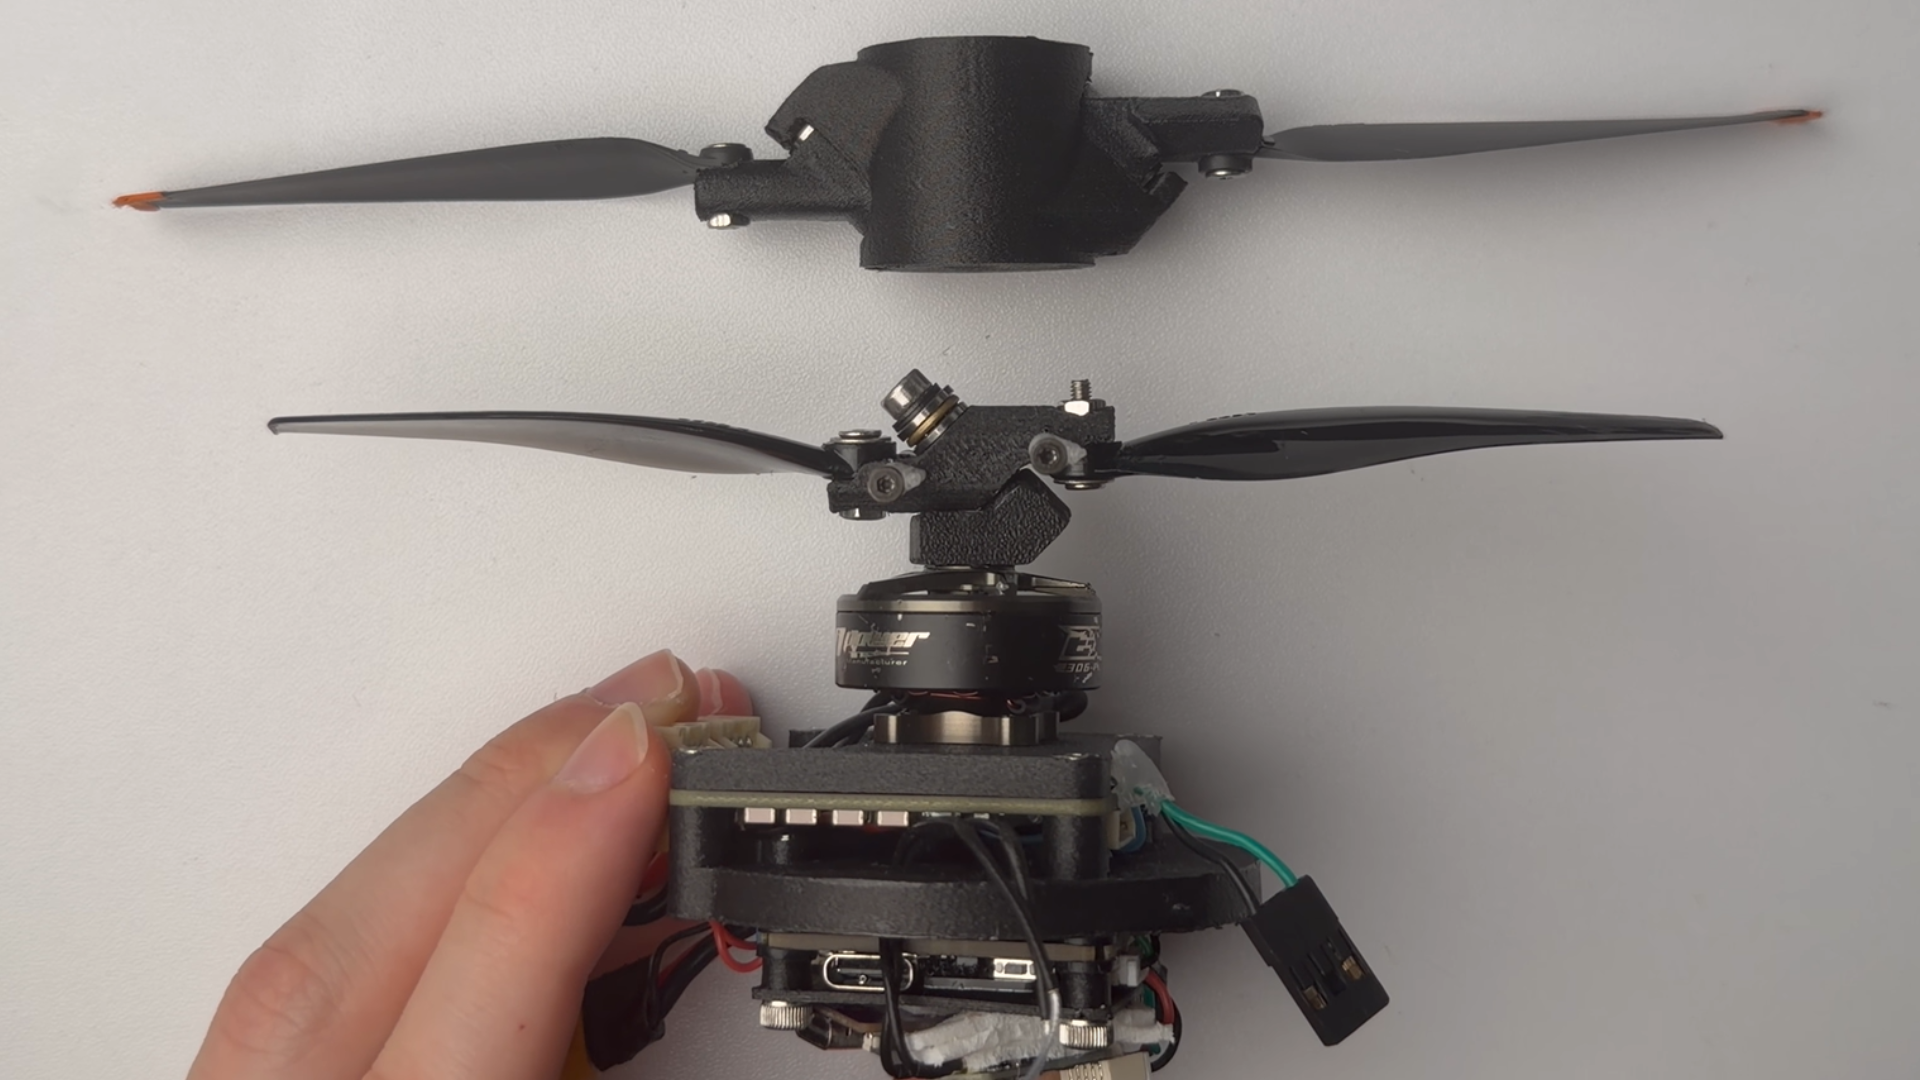
Joshua Bird bukan satu-satunya pihak yang menggarap drone berukuran kecil dan senyap. Sejumlah peneliti dan engineer lain juga membangun drone yang lebih kecil dan lebih senyap, bahkan China pernah memperkenalkan unit seukuran nyamuk. Meski demikian, proyek drone satu motor milik Bird tetap menjadi pendekatan yang unik dalam dunia drone.
Yang membuat video YouTube tersebut lebih menarik adalah bagaimana ia mendokumentasikan seluruh proses problem solving, mulai dari membangun alat ukur sendiri, mengganti material baling-baling, hingga menyetel firmware agar motor bisa bereaksi dalam waktu kurang dari 0,2 milidetik. Bagi yang ingin mencoba proyek serupa, Bird menyediakan Single Propeller Drone GitHub repository sebagai rujukan.
Perkembangan proyek rekayasa rumahan seperti ini juga relevan dengan pergerakan industri yang lebih luas, termasuk bagaimana perusahaan teknologi besar tengah menempatkan engineer dalam program seperti Microsoft Frontier Company dan langkah pendanaan di sektor engineering seperti Flow Engineering. Dalam konteks itu, eksperimen drone satu motor Joshua Bird menjadi contoh bagaimana kemampuan teknis tingkat rendah tetap menjadi fondasi penting dalam pengembangan perangkat otonom.
Dengan desain yang menghilangkan swash plate dan baling-baling sekunder, drone satu motor ini menawarkan gambaran tentang kemungkinan penyederhanaan mekanis pesawat rotary wing. Namun, keterbatasan navigasi IR beacon yang fixed-base membuat penerbangannya masih terbatas di dalam kamar, dan penambahan kamera linear menjadi langkah berikutnya yang disebut Bird untuk memperluas jangkauan pengujian di lingkungan lain.


Komentar
Belum ada komentar.