

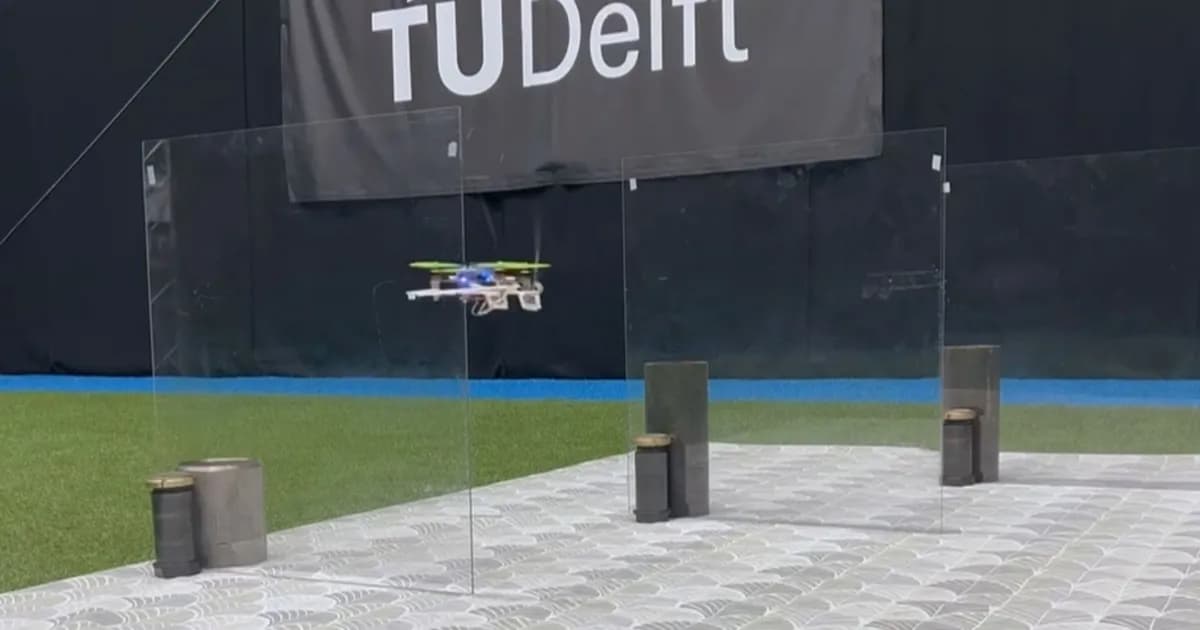
Telset.id – Tim peneliti dari Delft University of Technology, Belanda, membangun sensor taktil berbasis kumis yang ringan sehingga drone dapat bernavigasi murni menggunakan sentuhan. Sistem ini dirancang untuk robot otonom mungil dengan bobot di bawah 3,5 ons atau 100 gram, yang menghadapi tantangan dalam membawa sensor, prosesor, dan sumber daya listrik yang berat.
Menurut laporan TechXplore, sensor seperti kamera, rangefinder, dan LiDAR sering kesulitan bernavigasi dalam kondisi buruk, seperti lingkungan gelap atau area yang penuh debu dan asap. Pendekatan berbasis sentuhan ini menjadi jawaban atas keterbatasan tersebut, sekaligus menghadirkan konsep baru dalam navigasi taktil untuk drone.
Associate Professor of Aerial Physical Interaction and Embodied Intelligence Dr. Salua Hamaza mengatakan kepada publikasi tersebut bahwa pihaknya ingin melengkapi drone dengan tactile sensing yang kaya, bukan untuk manipulasi di udara, melainkan untuk konsep baru navigasi taktil, yaitu menggunakan sentuhan untuk menjelajah dan terbang melalui wilayah yang belum diketahui. Namun, hal ini datang dengan tantangan tersendiri, karena tactile sensing agar bisa bekerja pada drone harus ringan, berlatensi rendah, dan berdaya rendah. Terinspirasi alam, tim menemukan jawabannya pada kumis.
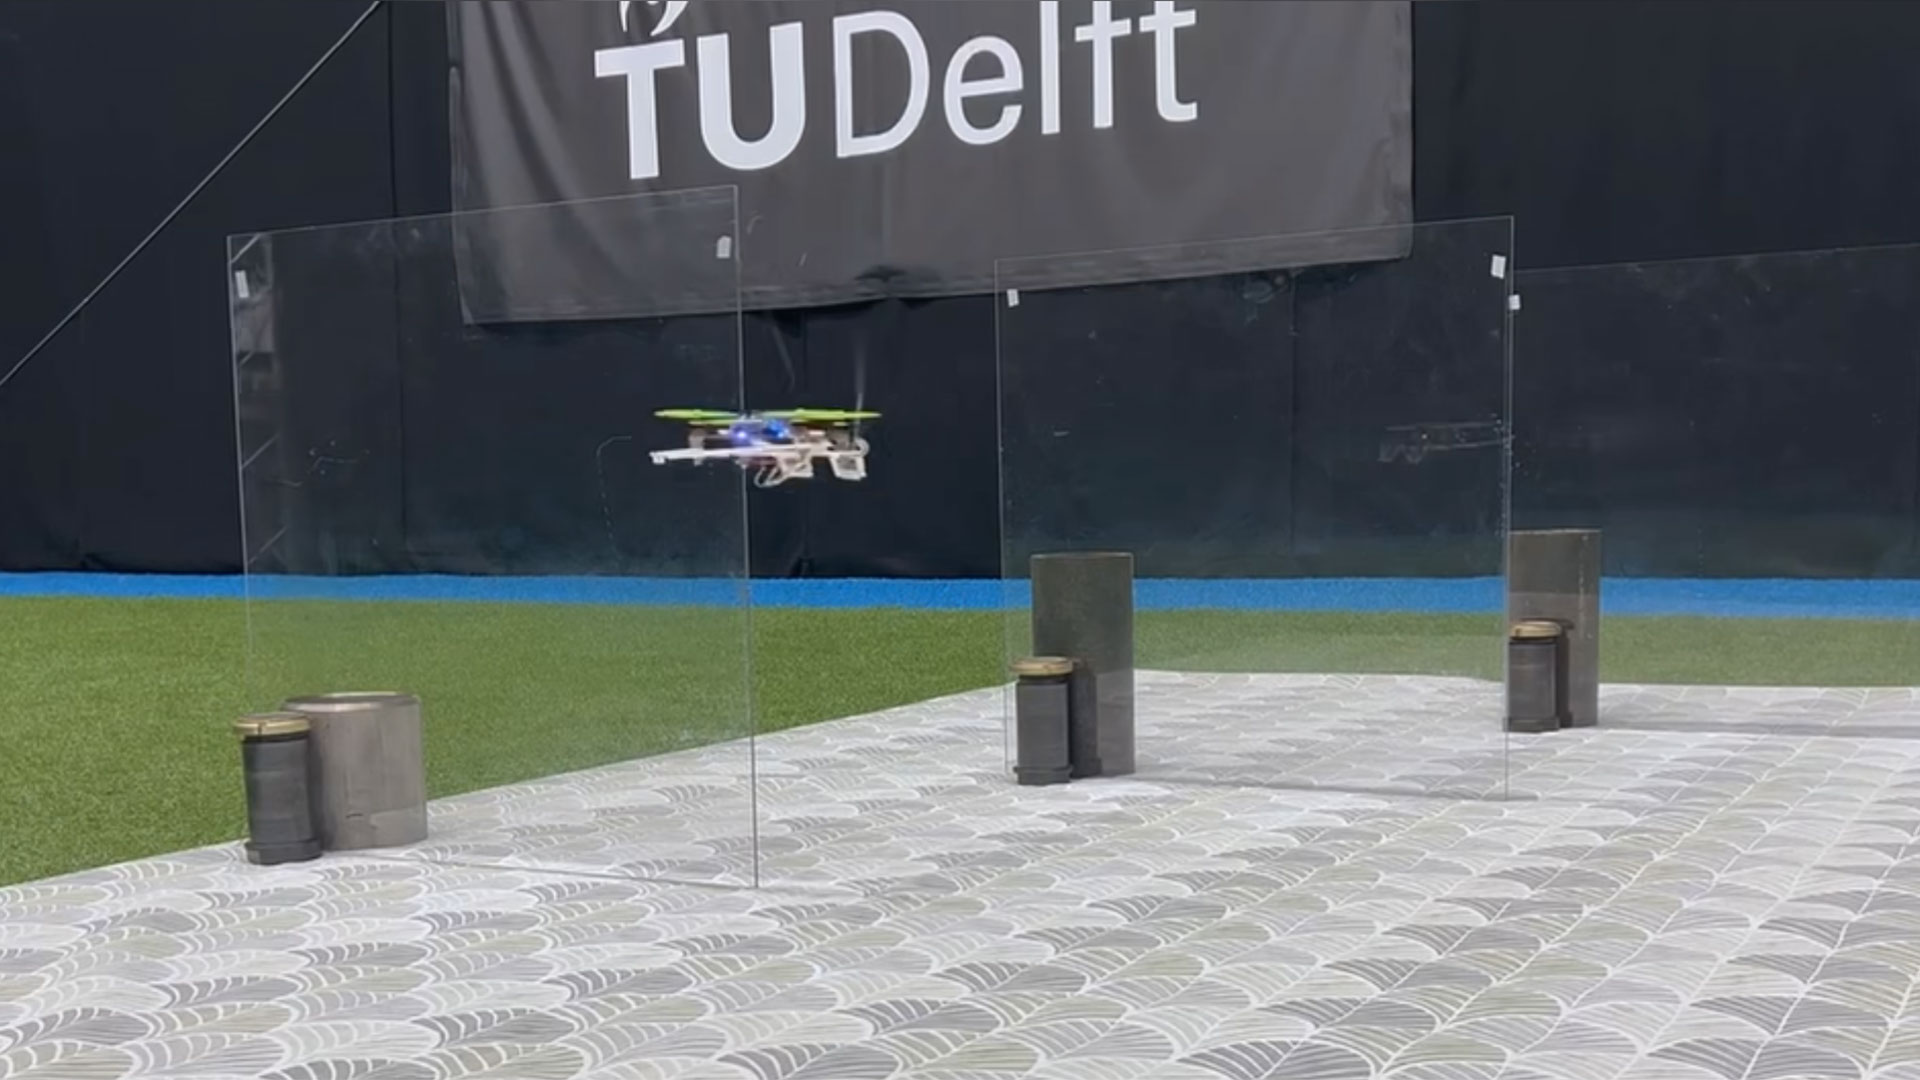
Tikus dan mamalia kecil lainnya menggunakan vibrissae, yang lebih dikenal sebagai kumis, untuk bernavigasi di ruang sempit dan gelap dengan visibilitas rendah. Tim Delft University of Technology meniru kemampuan ini dengan menempelkan dua kumis di bagian depan drone yang diarahkan ke atas dengan sudut tertentu. Setiap kumis terhubung ke tiga sensor tekanan miniatur di bagian pangkalnya.
Saat kumis menyentuh suatu permukaan, perubahan pada masing-masing sensor tekanan memungkinkan drone memperkirakan kedalaman dan lokasinya secara relatif. Drone kemudian dapat memperkirakan permukaan di sekitarnya untuk menghindari rintangan, mengikuti permukaan, dan bahkan memetakan area berdasarkan apa yang bisa dirasakannya. Kemampuan pemetaan berbasis sentuhan ini menjadi pembeda dibandingkan pendekatan sensor visual konvensional.
Pipeline 34 Kilobyte dan Presisi Milimeter
Tantangan lain dalam melengkapi drone dengan kumis adalah aliran udara yang berpotensi mengganggu sistem. Karena itu, para peneliti membangun pipeline pemrosesan real-time yang ringan untuk memperhitungkan perubahan kecil tersebut dan memberi kumis presisi hingga tingkat milimeter. Yang lebih menarik, program ini, yang dapat memisahkan turbulensi dari deteksi permukaan, hanya menggunakan 34 kilobyte memori.
Peneliti Chaoxiang Ye mengatakan kepada TechXplore bahwa pihaknya ingin menunjukkan bahwa sentuhan tidak harus mengorbankan ukuran atau daya komputasi. Menurutnya, seluruh pipeline persepsi taktil mereka berjalan onboard hanya dengan 34 kilobyte memori, memungkinkan drone mungil untuk merasakan dan merespons lingkungannya secara real-time.
Pendekatan hemat memori ini sejalan dengan arah riset komputasi ringan yang tengah berkembang, termasuk upaya efisiensi model yang dibahas dalam riset pengembangan AI terkini. Dengan hanya 34 kilobyte, pipeline taktil ini menunjukkan bahwa kemampuan persepsi kompleks tidak selalu membutuhkan sumber daya komputasi besar.
Baca Juga:
Meskipun sistem ringan ini tidak akan berguna untuk drone tercepat di dunia, teknologi ini tetap menjadi opsi yang menjanjikan bagi drone mungil yang dirancang untuk operasi search-and-rescue. Unit penyelamat yang dilengkapi drone mungil ini dapat mengerahkan mereka ke lokasi untuk menjelajahi struktur yang runtuh tanpa membahayakan manusia atau hewan.
Konsep navigasi taktil ini juga membuka kemungkinan kolaborasi dengan perangkat robotik lain yang dikembangkan untuk misi penyelamatan, termasuk kecoak cyborg hasil cetak 3D yang dirancang untuk operasi serupa. Kombinasi berbagai pendekatan robotik ini memperlihatkan arah riset yang makin beragam dalam menghadapi skenario bencana.
Secara keseluruhan, riset Delft University of Technology menegaskan bahwa sentuhan bisa menjadi modal navigasi yang efisien bagi robot otonom berukuran kecil. Dengan dua kumis, enam sensor tekanan miniatur, dan pipeline pemrosesan 34 kilobyte, drone mungil dapat menjelajah ruang gelap dan penuh asap yang sulit dijangkau sensor visual. Pendekatan ini memperluas opsi teknologi untuk misi pencarian dan penyelamatan di lingkungan berisiko tinggi.


Komentar
Belum ada komentar.